
Présentation de la stratégie de redimensionnement « fillcrop » et des détails des Assemblies

Nous avons le plaisir d’annoncer non pas une, mais deux nouvelles fonctionnalités disponibles dès maintenant.
Tout d’abord, nous lançons une nouvelle stratégie de redimensionnement pour le
Robot /image/resize, nommée fillcrop. Plusieurs personnes
nous l’ont demandée au fil du temps, et nous sommes donc ravis de la proposer enfin. Voici un exemple :
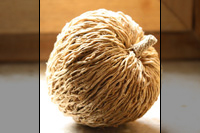
Voici comment elle fonctionne :
À partir d’un rectangle défini par les valeurs de largeur et de hauteur indiquées dans l’Assembly Step, l’image est redimensionnée pour que le rectangle soit entièrement contenu dans l’image obtenue, tout en gardant l’une des dimensions de l’image égale à l’une des dimensions du rectangle fourni. La mise à l’échelle utilise le facteur le plus élevé : la plus grande des valeurs dw/w et dh/h sert à redimensionner les deux dimensions. En pratique, la dimension (du rectangle fourni) la plus proche de la dimension réelle est redimensionnée pour correspondre exactement à la dimension du rectangle.
L’image obtenue est ensuite recadrée horizontalement et verticalement, puis centrée pour remplir le rectangle et supprimer les parties qui dépassent.
Deuxièmement, une page de détails d’Assembly est désormais disponible sur notre site. Vous pouvez y consulter le temps nécessaire au traitement d’une notification. Plusieurs clients nous l’ont demandé, et cette information peut être utile pour le débogage. Elle est bien sûr également disponible dans le JSON renvoyé par l’API.
Nous espérons que ces fonctionnalités attendues depuis longtemps vous plairont !
Au passage, pour vous le rappeler une nouvelle fois : le 2 mars, nous migrerons tous les comptes qui utilisent encore le forfait « Transition » vers un forfait payant (ou le forfait gratuit), en fonction de leur utilisation en février. Veuillez surveiller attentivement votre utilisation et changer de forfait au préalable si vous le préférez.